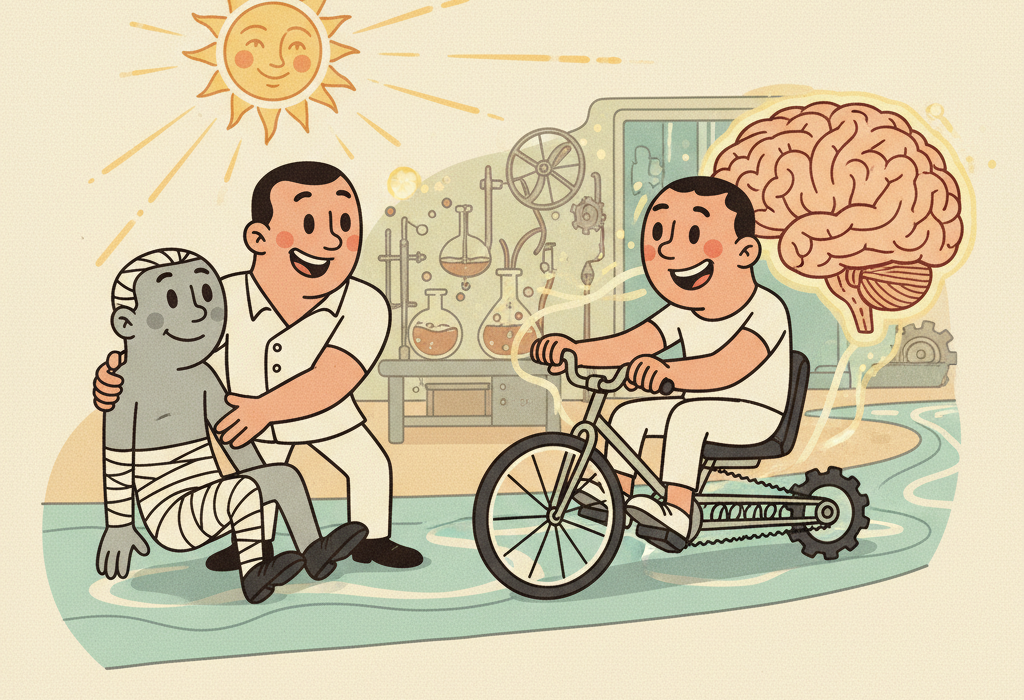
想象一下,你的大脑就像一张熙熙攘攘的城市地图。中风就像是其中一条主干道上设置了重大路障,阻断了交通流。突然之间,信号无法到达肌肉,导致无力或运动功能丧失。物理康复就是修建新绕行路线的过程。通过反复练习特定的动作,大脑实际上可以绘制出新的地图,并将信号重新路由到健康的区域。
如果你或你的亲人正在经历中风后的生活,你可能会想知道物理治疗究竟是如何起作用的,以及最新的科学建议是什么。机器人辅助有帮助吗?电刺激能唤醒虚弱的肌肉吗?研究表明,物理康复非常有效,但时间表和方法在很大程度上因人而异。
本文详细梳理了同行评审研究关于中风后恢复运动、控制疼痛和提高独立性的观点。
这可能是如何起作用的:重塑大脑
要了解中风康复,我们首先需要了解两个关键概念:
- 偏瘫 —— 由脑损伤引起的身体一侧无力。
- 神经可塑性 —— 大脑通过形成新的神经连接来重组自身的能力。
2017年发表在《神经科医生》(Der Nervenarzt)上的一篇综述解释说,中风不仅会损害大脑中一个孤立的区域,还会破坏整个连接网络。康复治疗通过利用神经可塑性来修复或绕过这个受损的网络。当患者重复一个动作(例如举起杯子或迈出一步)时,他们正在积极训练大脑的健康部分来接管受损区域的工作。
研究对恢复腿部力量和步行的看法
中风康复的主要目标之一是恢复步行能力。科学家使用功能性步行分级(Functional Ambulation Category)等工具来衡量步行的恢复情况,2007年发表在《物理医学与康复档案》上的一项研究证实,这是一种高度可靠的方法,可以预测患者最终是否能够在社区中独立行走。
力量训练与肌肉控制
肌肉无力是一个主要障碍。2016年发表在《物理与康复医学年鉴》上的一项荟萃分析发现,渐进式抗阻训练能显著提高腿部力量。
更具体地说,研究人员研究了离心训练。这涉及在肌肉处于紧张状态时拉长肌肉,比如慢慢将自己放低坐到椅子上。2021年发表在《神经康复》上的一项研究表明,下肢的离心训练显著提高了慢性中风患者的肌肉力量和步行速度。
机器人辅助步态训练
科技正越来越多地被用于帮助患者安全地练习步行。
2023年发表在《医学》上的一项初步试验研究了接受30分钟机器人辅助步态训练结合标准物理治疗的患者。机器人帮助他们的双脚和骨盆以自然的步行模式移动。与仅接受标准物理治疗的患者相比,这些患者在步行能力方面表现出更大的改善。
同样,2024年发表在《临床神经科学杂志》上的一项研究比较了两种不同的机器人系统:可穿戴外骨骼(ExoAthlet)和固定式跑步机机器人(Lokomat)。研究发现,在常规治疗的基础上增加这两种系统,在提高身体能力和功能独立性方面同等有效。
电刺激
有时候,肌肉需要一个“启动器”。神经肌肉电刺激涉及向神经发送温和的电脉冲以引起肌肉收缩。
2018年发表在《物理医学与康复档案》上的一项系统综述分析了21项试验,发现电刺激显著改善了下肢运动功能、步行速度和平衡能力。相关阅读:TENS疗法真的能缓解疼痛吗?最新科学怎么说
研究对恢复手臂和手部功能的看法
恢复手臂或手的使用通常比恢复步行能力更困难。精细运动技能,如握笔或扣衬衫扣子,需要高度复杂的大脑信号。
任务导向训练与机器人技术
练习特定的日常任务至关重要。2017年发表在《BMJ病例报告》上的一份病例报告强调了在中风后的前三个月内进行密集的任务导向训练,如何显著改善手部功能和书写能力。
为了提升这些效果,研究人员正在将任务练习与机器人技术相结合。2024年发表在《神经工程与康复杂志》上的一项随机对照试验测试了一种“力反馈”机器人手套。当患者试图抓取物体时,手套中的传感器会检测到他们的意图,并提供完成抓握所需的精确额外力量。与仅接受传统治疗的患者相比,使用这种手套的患者在握力和手部功能的恢复上表现得好得多。
感觉重塑训练
运动只是问题的一半。许多中风幸存者失去了触觉,这使得他们在不看着物体的情况下很难握住它们。
2011年发表在《神经康复与神经修复》上的一项随机对照试验测试了一个名为SENSe的项目。该项目训练患者仅凭触觉来识别纹理、关节位置和物体。事实证明,这项训练非常有效,帮助患者恢复了功能性感觉能力,并且这种能力甚至在六个月后仍得以保持。
控制肩部疼痛和关节问题
许多患者受影响的肩部会出现疼痛。这通常是因为虚弱的肌肉无法再将臂骨牢固地固定在肩胛盂中,导致一种称为半脱位的状况,即部分脱位。
- 肌内效贴布:2024年发表在《医学科学监测》上的一项研究发现,与安慰剂贴布相比,在肩部使用弹性肌内效贴布可显著减少疼痛和半脱位,同时改善关节活动度。
- 医疗干预:当标准治疗不够时,2022年发表在《物理与康复医学年鉴》上的一项系统综述发现,增加肉毒杆菌毒素注射、神经阻滞或干针等治疗方法,可显著减轻偏瘫性肩痛。
需要注意的是,疼痛的类型很关键。2024年发表在《物理治疗》上的一项研究根据患者的疼痛症状对他们进行了聚类分析。他们发现,深层、挤压性的肌肉疼痛通常会随着标准的运动康复而改善。然而,经历冷刺激诱发疼痛或刺痛的患者并没有得到同样的缓解,这表明他们可能需要不同的、专门的治疗。
关于中风康复的常见问题
心理练习或想象动作有帮助吗?
运动想象涉及在心理上排练一个动作而不实际去做。2020年的一篇Cochrane综述发现,只有极低确定性的证据表明运动想象能提高步行速度。虽然它是安全的且没有不良反应,但证据表明它不应取代物理练习。
可穿戴传感器对家庭治疗有用吗?
提供实时反馈的设备可能会有帮助,但它们需要患者有动力。2023年发表在《残疾与康复:辅助技术》上的一项研究测试了“Stappy”,这是一种能提供步行模式音频反馈的鞋部传感器。虽然患者喜欢这个想法,但实际使用情况差异很大。该研究指出,如果患者得到家人或护理人员的大力支持,他们使用这项技术的可能性要大得多。
整体身体活动会影响手臂恢复吗?
是的。2020年发表在《国际物理治疗研究》上的一项观察性研究追踪了中风患者,发现了一个明显的关联:全天参与更多一般性身体活动的患者,也更频繁地使用他们受影响的手臂。虽然这是一种关联,我们无法确定两者之间的因果关系,但它表明保持整体活跃有助于全面恢复。
谁能受益或需要注意
老年人:中风对老年人的影响尤为严重。2012年发表在《Maturitas》上的一篇综述强调,老年人从高强度治疗和心肺健康训练中获益匪浅。然而,必须仔细调整康复计划,以考虑到其他与年龄相关的健康状况。相关阅读:关于老年人衰弱,科学究竟怎么说
社区护理:从医院过渡到家庭可能会阻碍康复进程。2023年发表在《残疾与康复》上的一项荟萃分析发现,基于社区的康复项目显著改善了中风幸存者的身体功能和日常生活活动,突显了在诊所外持续护理的重要性。
矫形师的作用:设计支架和夹板的专家(矫形师)对步态恢复至关重要。然而,2024年发表在《国际假肢与矫形学》上的一项英国调查显示,矫形师往往过晚地介入康复过程,这表明患者可能会从更早的支具干预中受益。
底线 / 要点
- 重复是关键:中风后恢复运动依赖于神经可塑性,这需要高度重复的、针对特定任务的练习。
- 科技增加价值:机器人外骨骼、力反馈手套和电刺激在与传统物理治疗结合使用时,始终显示出额外的益处。
- 肩痛是可控的:肌内效贴布、干针和靶向注射等治疗方法可以显著减轻肩痛,并使康复步入正轨。
- 感觉训练很重要:通过有针对性的辨别训练,恢复触觉是可能的,这能改善整体手部功能。
- 支持系统至关重要:无论是使用新的家庭治疗小工具,还是参加社区锻炼项目,社会和护理人员的支持都会严重影响患者的长期成功。
虽然科学明确表明这些干预措施有帮助,但恢复的时间表因人而异。请务必咨询神经科医生和有执照的物理治疗师,以制定适合特定需求的康复计划。
快速参考:关键研究
| 研究重点 | 主要发现 | 来源 |
|---|---|---|
| 手部康复机器人 | 力反馈机器人在改善握力和抓握方面比单纯的常规治疗更好。 | PMID 38745227 |
| 肌内效贴布 | 贴布减少了肩部半脱位和疼痛,同时改善了关节活动度。 | PMID 38820090 |
| 矫形师介入 | 矫形师对早期步态康复至关重要,但往往介入过程太晚。 | PMID 38896542 |
| 机器人辅助步态训练 | 末端执行器机器人结合物理治疗比单纯治疗更能改善步行能力。 | PMID 37861512 |
| 运动想象 | 极低确定性的证据表明,在心理上排练动作能提高短期步行速度。 | PMID 32970328 |
| 任务导向训练 | 密集的任务导向训练改善了近端和远端手臂技能,包括书写能力。 | PMID 28314812 |
| 传感器反馈技术 | 患者喜欢可穿戴步态传感器,但持续使用需要强大的社会支持。 | PMID 34263711 |
| 社区康复 | 社区康复显著改善了身体功能和日常生活活动。 | PMID 35200068 |
| 离心训练 | 离心肌肉训练提高了下肢力量和步行速度。 | PMID 33967063 |
| 上肢强化 | 等速强化在一项随机对照试验中得到了评估。 | PMID 33765633 |
| 身体活动与手臂使用 | 较高的一般身体活动水平与受影响手臂的使用增加相关。 | PMID 31680404 |
| 电刺激 | 神经肌肉电刺激(NMES)改善了慢性中风患者的运动功能、步态速度、平衡和关节活动度。 | PMID 29357280 |
| 神经网络 | 中风影响整个大脑网络;了解这一点有助于预测和定制康复计划。 | PMID 28656344 |
| 肌肉强化 | 渐进式抗阻训练在提高下肢力量方面非常有效。 | PMID 26969343 |
| 老年人康复 | 高强度治疗和心血管健康对老年中风幸存者至关重要。 | PMID 22221654 |
| 感觉重塑训练(SENSe) | 特定的感觉辨别训练显著改善了手部的触觉。 | PMID 21350049 |
| 功能性步行分级 | 功能性步行分级(FAC)是预测患者能否实现社区步行的高度可靠工具。 | PMID 17908575 |
| 疼痛预后 | 深层肌肉疼痛随着运动而改善,但冷刺激诱发的疼痛和刺痛持续时间更长。 | PMID 38567849 |
| 机器人步态训练类型 | 可穿戴外骨骼和固定式机器人均提高了身体能力和独立性。 | PMID 38241771 |
| 偏瘫性肩痛 | 在康复中加入肉毒杆菌毒素、神经阻滞和干针可显著减轻肩痛。 | PMID 34757009 |
最后更新:2026年3月
本文综合了同行评审研究的发现。它仅供教育目的,不构成医疗建议。在开始任何新疗法之前,请咨询医疗保健提供者。
Leave a Reply