核心となる疑問:なぜ手術室にロボットが必要なのか?
手術室に入ると、手術台の上にそびえ立つ複数のアームを持った機械があるのを想像してみてください。まるでSF映画のワンシーンのようですが、現在、ロボット支援手術は世界中の病院で当たり前の現実となっています。
しかし、そもそもなぜ科学者たちは手術室に機械を導入しようと考えたのでしょうか。人間の外科医は、高度な訓練を受けた有能な手を持っています。その答えは、人体の限界にあります。人間の手には自然な震えがあり、人間の目はそれ自体で微小な血管を拡大することはできず、従来の手術器具はまっすぐで硬いため、狭い空間での手術を困難にしています。
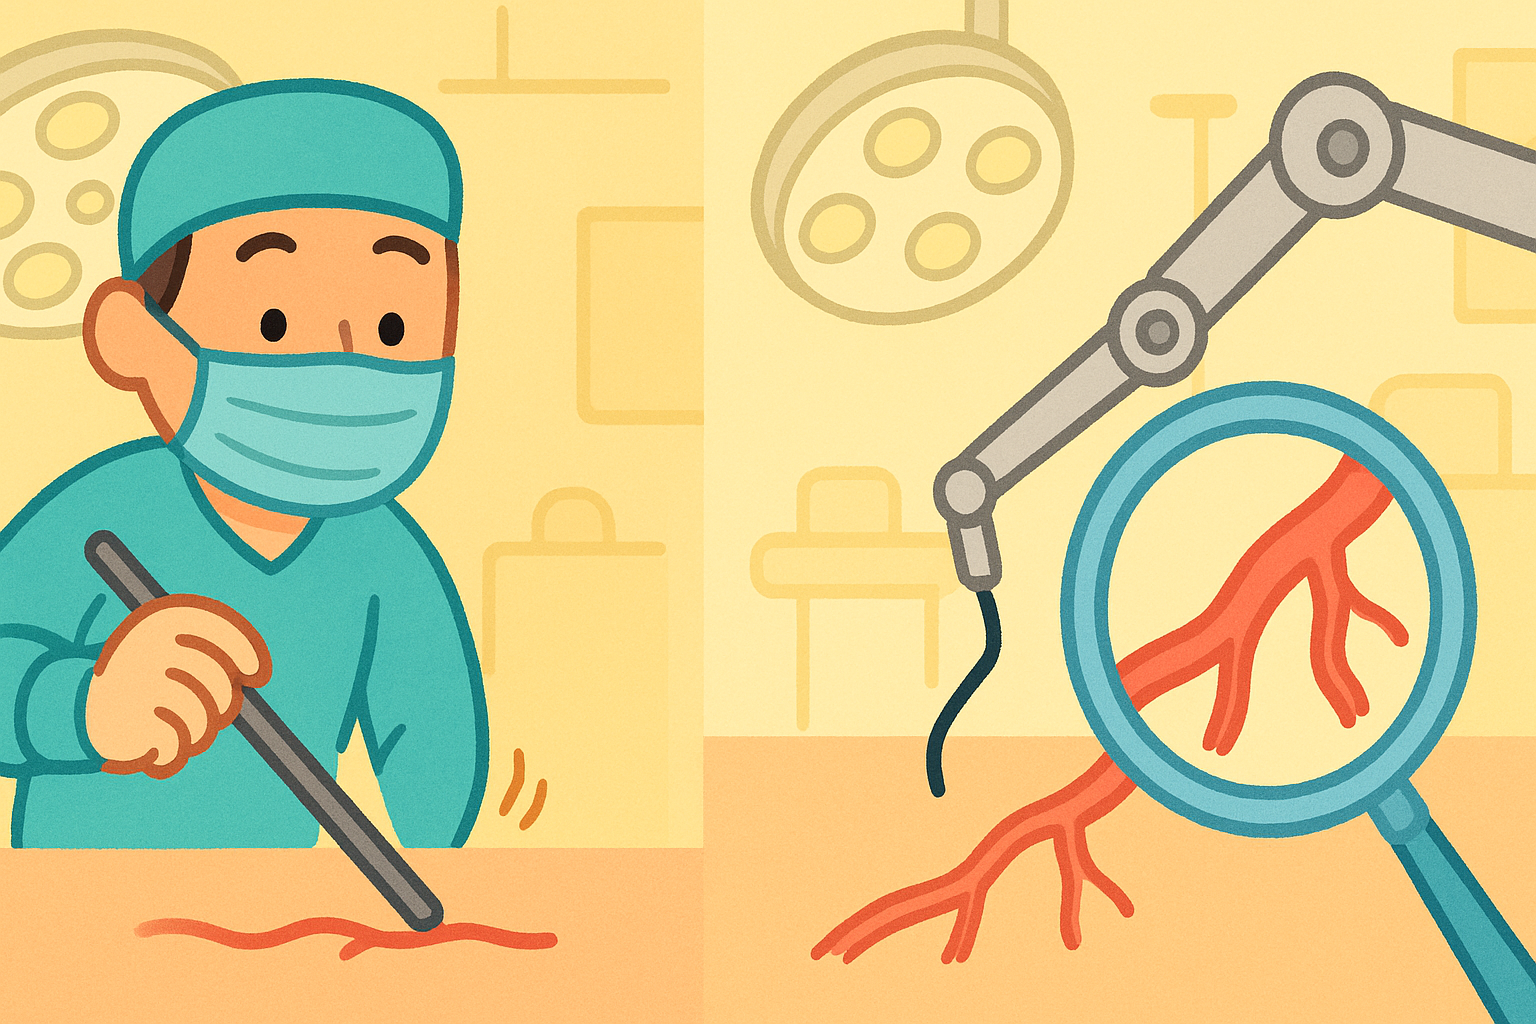
ロボット支援手術は、これらの問題を解決するために開発されました。まず理解しておくべき重要な点は、これらの機械が自律型ではないということです。手術支援ロボットは、自ら意思決定をしたり、単独で手術を行ったりすることはできません。そうではなく、人間の外科医によって完全に制御される高度なツールなのです。
この記事では、ロボット支援手術が軍事実験から日常的な医療へとどのように進化したのか、その有効性について研究が何を示しているのか、そしてこの技術が次にどこへ向かっているのかを探ります。
起源:宇宙、戦争、そして「ゴールデン・ミニッツ」
ロボット支援手術の歴史は、病院で始まったわけではありません。軍隊と宇宙開発計画から始まりました。
1980年代、米国航空宇宙局(NASA)と米国国防総省は特有の問題に直面していました。宇宙空間で重傷を負った宇宙飛行士や、遠く離れた戦場で負傷した兵士をどのように治療するのか、という問題です。提案された解決策は、テクノロジーを利用して、人が別の場所にいるかのように感じさせるテレプレゼンスでした。
Journal of the Society of Laparoendoscopic Surgeonsの歴史的レビューによると、軍は外傷治療における「ゴールデン・アワー」の概念を「ゴールデン・ミニッツ」に変えたいと考えていました。負傷した兵士を遠くの病院に搬送するのではなく、兵士の元へ手術室を運ぼうとしたのです。彼らは、ロボット手術ユニットを搭載した装甲車を構想しました。何マイルも離れた安全な場所に座っている熟練した外科医がロボットのアームを操作し、即座に止血して患者を安定させることができるというものです。
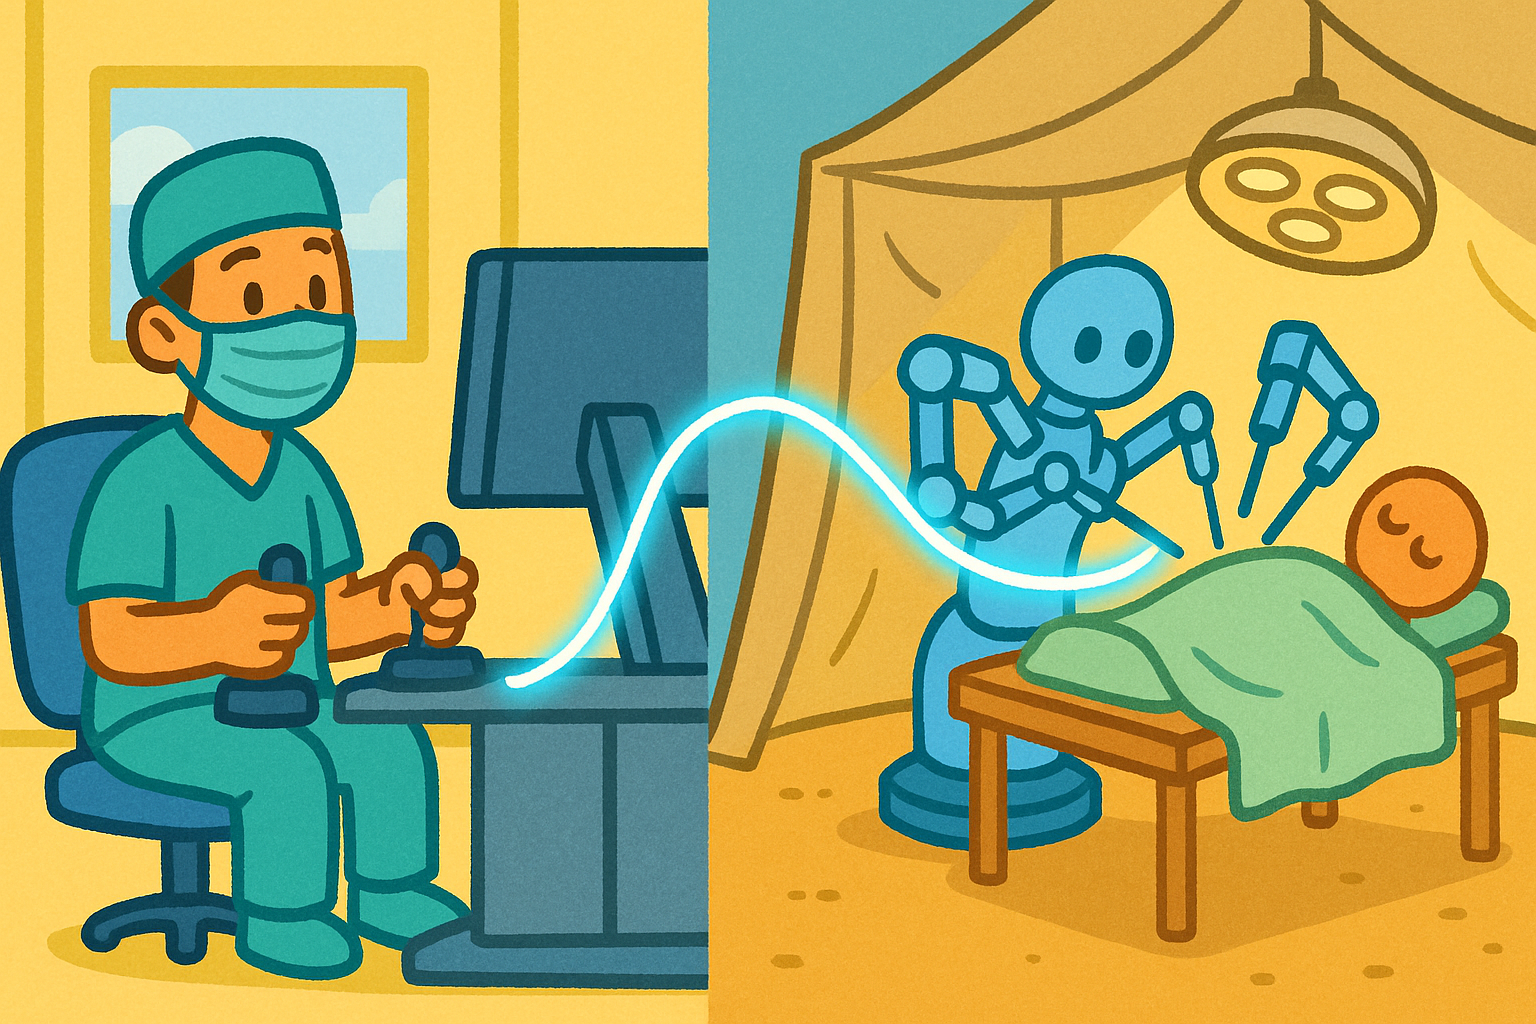
この軍事的な構想そのものが戦闘で完全に展開されることはありませんでしたが、これらの実験中に開発された技術は、現代の手術支援ロボットの基礎を築きました。
最初のロボット外科医
人間の手術でロボットが実際に初めて使用されたのは1985年のことでした。研究者たちは、PUMA 200と呼ばれる改造された産業用ロボットアームを使用して、繊細な脳生検(のうせいけん)を行いました。人間の手の震えを排除し、針を完全に固定して保持できるため、このロボットが使用されました。
この成功に続き、他の単一目的のロボットが開発されました。Revista do Colegio Brasileiro de Cirurgioesの2021年のレビューでは、PROBOTのような初期のロボットは前立腺手術に特化して設計され、一方、ROBODOCシステムは1992年に、整形外科医が人工股関節置換術の際に極めて高い精度で骨を削るのを支援するために作られたと記されています。
これらの初期の機械は役立ちましたが、限界がありました。あらかじめプログラムされた非常に特定のタスクしか実行できなかったのです。医療界は、多種多様な手術において外科医の手の直接的な延長として機能する、汎用性の高いロボットを必要としていました。
現代の手術室に向けた競争
1990年代に入ると、多目的手術支援ロボットの開発競争が加速しました。1994年のAESOPの発明により、大きなブレイクスルーが起こりました。AESOPは、手術用カメラを保持して動かすことだけを目的として設計された、音声制御のロボットアームでした。AESOPが登場する前は、低侵襲(ていいんしゅう)手術中に人間の助手がカメラを持たなければならず、疲労によってカメラが揺れることがよくありました。
その後すぐに、完全なロボットシステムが登場しました。ZEUSロボットシステムは、2001年に初の大西洋横断手術に使用され、歴史に名を刻みました。ニューヨークに座っている外科医が、高速光ファイバー接続を使用して、フランスのストラスブールにいる患者の胆嚢(たんのう)を無事に摘出したのです。
しかし、ロボット支援手術を標準的な医療行為として真に確立したのは、2000年に米国食品医薬品局(FDA)によって承認されたda Vinci(ダヴィンチ)サージカルシステムでした。da Vinciシステムは、初期のロボットや従来の手術方法では解決できなかったいくつかの問題を解決しました。
ロボット支援手術の実際の仕組み
da Vinciのようなシステムがなぜこれほど普及したのかを理解するには、その仕組みを知ることが役立ちます。このシステムは「マスター・スレーブ」の概念に基づいて構築されています。
外科医は、患者から数フィート(約1メートル)離れたコンピューターコンソールに座ります。患者の体内の高精細な3次元画像を提供するビューファインダーを覗き込みます。外科医は専用のコントローラーに指を置きます。外科医が手を動かすと、コンピューターがその動きをリアルタイムで変換し、患者の上に配置されたロボットアームに伝えます。
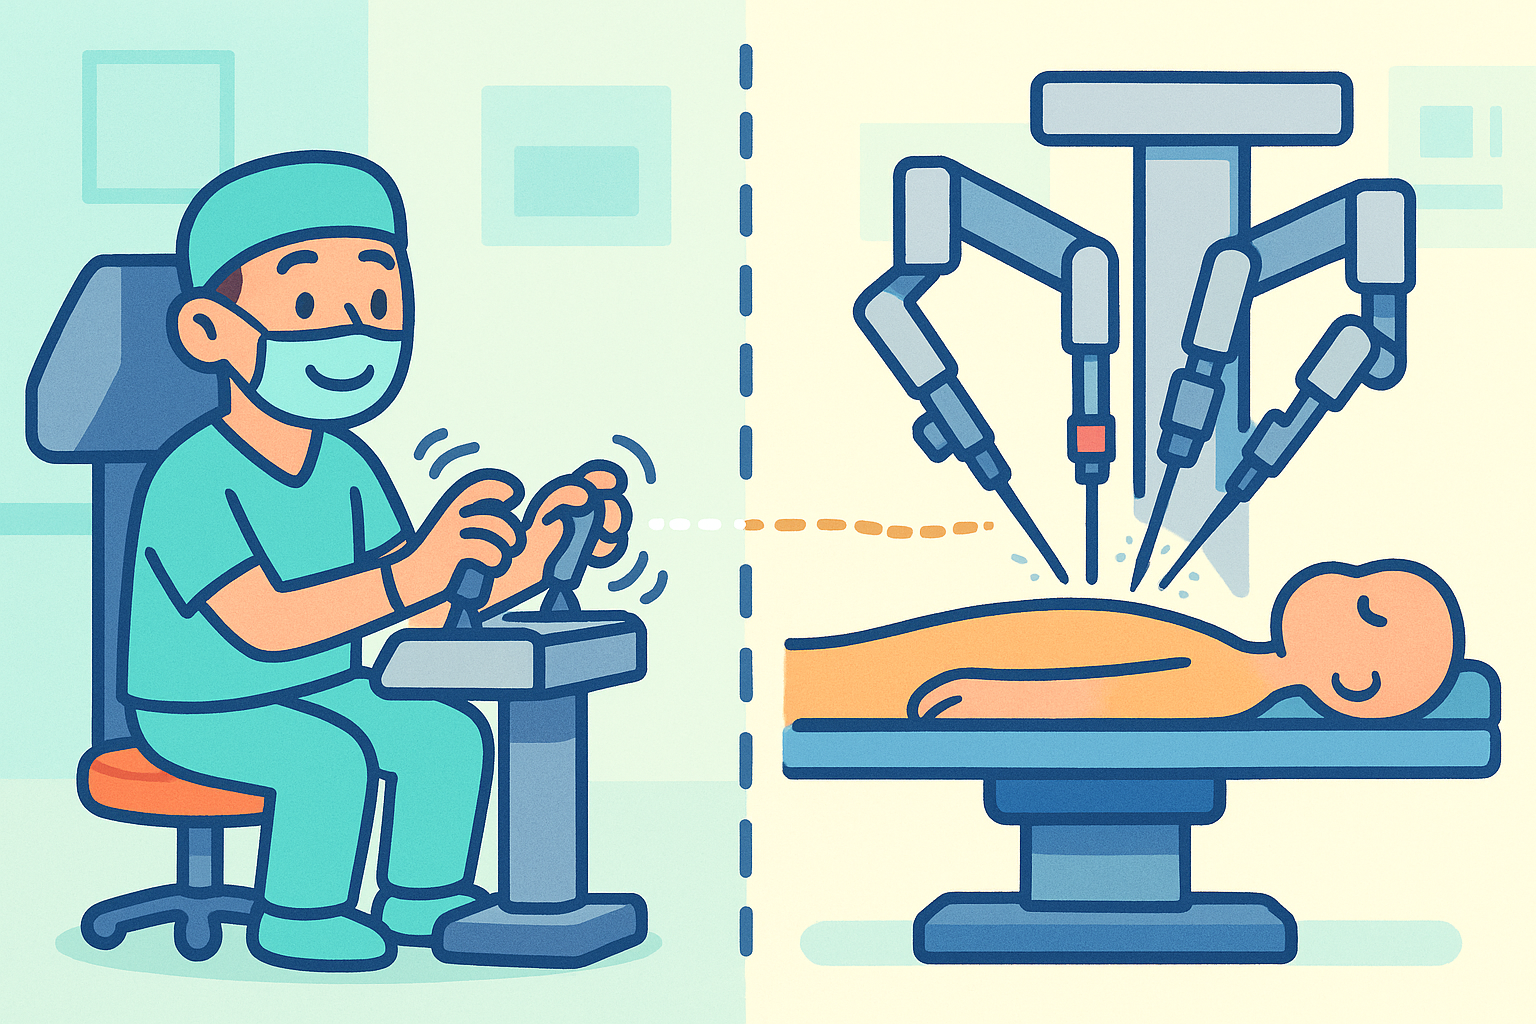
この構成には、いくつかの機械的な利点があります。
- 震えのフィルタリング:コンピューターが外科医の動きを滑らかにします。外科医の手がわずかに震えても、ロボット器具は完全に静止したままです。
- 動きの縮尺:外科医は、自分の手の大きな動きが、患者の体内にあるロボット器具の微小な動きに変換されるように機械を設定できます。
- 自由度:硬い棒を使用する低侵襲手術の一種である従来の腹腔鏡手術(ふくくうきょうしゅじゅつ)では、外科医の動ける範囲が制限されます。ロボット器具には人間の手を模倣した機械的な手首があり、狭い空間でも曲げたり回転させたりすることができます。
手術方法の比較
医師がロボットを選択する理由を理解するには、古い方法と比較することが役立ちます。
| 特徴 | 開創手術 | 従来の腹腔鏡手術 | ロボット支援手術 |
|---|---|---|---|
| 切開サイズ | 大きい(数インチ(約8〜13 cm)) | 小さい(鍵穴サイズ) | 小さい(鍵穴サイズ) |
| 視野 | 肉眼(2D) | 平面モニター(2D) | 高精細(3D) |
| 器具の動き | 自然な手首の動き | 硬い(まっすぐな棒) | 完全な手首の動き(柔軟) |
| 外科医の姿勢 | 患者を見下ろして立つ | 立つ、しばしば不自然な姿勢 | 人間工学に基づき座る |
研究が示すこと:ロボットが活躍する分野
ロボット支援手術は、すべての手術に必要なわけではありません。しかし、研究により、この技術が患者に明確な利点をもたらす特定の医療分野が浮き彫りになっています。
泌尿器科および前立腺手術
da Vinciシステムが初めて導入されたとき、それは心臓手術を目的としていました。しかし、泌尿器科医たちはすぐに、それが前立腺を摘出するための完璧なツールであることに気づきました。前立腺は男性の骨盤の奥深くに位置し、排尿や性機能を制御する敏感な神経に囲まれています。
The Urologic Clinics of North Americaの2022年のレビューでは、ロボットシステムが、周囲の神経を温存しながら前立腺を慎重に切り離すために必要な3D視野と手首のある器具を外科医に提供することが強調されています。研究では一貫して、ロボットによる前立腺手術は、従来の開創手術と比較して出血量が少なく、入院期間が短いことが示されています。
頭頸部手術(TORS)
歴史的に、喉の奥や舌の付け根から腫瘍を摘出するには、非常に侵襲性の高い手順が必要でした。外科医は腫瘍に到達するためだけに患者の下顎の骨を分割しなければならないことが多く、その結果、回復に時間がかかり、嚥下(えんげ)や発声が困難になっていました。
これは経口的ロボット支援手術(TORS)によって変わりました。Otolaryngologic Clinics of North Americaの2020年の論文では、外科医が患者の開いた口からロボットアームを挿入して腫瘍を摘出するようになった経緯が詳しく説明されています。ロボットアームは細くて柔軟なため、気道の自然なカーブに沿って進むことができます。研究によると、TORSを受けた患者は、従来の頸部切開手術を受けた患者よりも、飲み込む能力をはるかに早く回復することが多いと示されています。
脊椎手術
脊椎(せきつい)の手術には極めて高い精度が求められます。ネジの位置を誤ると、神経損傷や麻痺を引き起こす可能性があります。関連記事:背中の痛みに対するヨガと理学療法の比較:科学が実際に示していること。
Journal of Medical Engineering & Technologyの2020年のレビューでは、脊椎固定術における椎弓根(ついきゅうこん)スクリューの配置におけるロボットの使用について調査しました。研究によると、ロボットガイダンスシステムはスクリュー配置の精度を大幅に向上させることが示されています。さらに、ロボットが外科医を正確に導くため、術中のX線画像撮影の必要性が減り、患者と手術チーム双方の放射線被ばくが軽減されます。
ロボット支援手術に関するよくある質問
ロボットは単独で手術を行うのですか?
いいえ。ロボットは完全に受動的です。外科医がコントロールコンソールで手を動かしたときにのみ動きます。外科医が動くのをやめれば、ロボットもすぐに停止します。
外科医はロボットが触れているものを感じることができますか?
現在のほとんどのロボットシステムには、触覚や物理的な抵抗感であるハプティックフィードバック(触覚フィードバック)がありません。その代わりに、外科医は組織にどの程度の張力をかけているかを判断するために、大きく拡大された3Dの視覚的情報に大きく依存しています。
ロボット支援手術は常に従来の手術よりも優れているのですか?
常にそうとは限りません。単純でわかりやすい手順の場合、従来の腹腔鏡手術は非常に効果的で、準備が早く、費用も安く済みます。ロボット支援手術が最も有益なのは、体内の狭くて到達しにくい部位での複雑な手順においてです。
科学がまだ進化している分野:限界と将来のテクノロジー
ロボット支援手術は現代医療を変革しましたが、欠点がないわけではありません。最も大きな限界はコストです。単一のロボットシステムを購入するのに数百万ドルかかり、さらにメンテナンスや使い捨て器具に毎年数十万ドルかかります。このコストは多くの場合、医療システムを通じて転嫁されます。
さらに、ロボットのセットアップ(「ドッキング」と呼ばれます)には時間がかかります。単純な手順の場合、ロボットの準備に費やす時間が手術そのものよりも長くなることがあります。
しかし、この技術の未来は急速に進歩しています。Cirugia Espanolaの2024年の論文では、ロボット支援手術が手術室の「デジタル化」をどのように推進しているかの概要を説明しています。将来のプラットフォームには以下が含まれると予想されています。
- 人工知能(AI):AIが手術映像をリアルタイムで分析し、外科医が隠れた血管に近づきすぎた場合に警告を発する可能性があります。
- 拡張現実(AR):外科医はまもなく、患者のMRIやCTスキャンを手術の視野に直接重ね合わせることができるようになり、手術中に実質的な「透視能力」を得ることができるかもしれません。関連記事:MRIが医師のガン発見方法をどのように変えているか。
- 小型化:新しいロボットはより小さく、より柔軟になっています。Medrobotics Flex Systemのようなシステムは、ヘビのようなロボットアームを使用しており、外部に切開を加えることなく、体内の曲がりくねった経路を進むことができます。
結論
ロボット支援手術は、戦場医療のための軍事的な概念という起源から長い道のりを歩んできました。過去30年にわたり、外科医が小さな切開から複雑な手術を行うことを可能にする、極めて精密なツールへと進化しました。
この技術は高価であり、専門的な訓練を必要としますが、特定の手順(前立腺摘出、喉頭ガン手術、脊椎固定術など)において、ロボットの支援が出血量の減少、合併症の減少、そして回復時間の短縮につながることは、研究によって明確に示されています。新たな競合他社が市場に参入し、人工知能がこれらのシステムに統合されるにつれて、手術支援ロボットは今後数年間でより小さく、よりスマートに、そしてより利用しやすくなっていくでしょう。
クイックリファレンス:主要な研究
| 研究の焦点 | 主な知見 | 情報源 |
|---|---|---|
| ロボット支援手術の起源 | 軍事的なテレプレゼンスの概念から、FDAに承認された現代の手術支援ロボットまでの歴史をたどる。 | PMID 30524184 |
| 経口的ロボット支援手術の進化 | ロボットによって、外科医が顎を大きく切開することなく、口から喉の腫瘍を摘出できるようになった経緯を詳述。 | PMID 30527249 |
| ロボット脊椎手術 | ロボットの支援により、脊椎スクリュー配置の精度が向上し、放射線被ばくが減少することを示す。 | PMID 32886014 |
| 手術のデジタル化 | 現代のロボットがデータ、AI、拡張現実を統合し、手術計画をどのように改善しているかを探求。 | PMID 38801975 |
| コンピュータ支援手術の歴史 | 1985年の最初のロボットによる脳生検から、da Vinciシステムの普及への移行をレビュー。 | PMID 32169176 |
最終更新日:2026年3月
この記事は査読済みの研究から得られた知見を統合したものです。教育目的のみを意図しており、医学的アドバイスを構成するものではありません。新しい習慣を始める前には、医療提供者にご相談ください。
Leave a Reply